PG关注到,NXP于2026年4月21日讨论机器人传感融合,重点放在温度、振动、电流和位置等信号进入计算与控制系统之前的测量基础,并介绍NAFE模拟前端方向。
文章列举NAFE13388多通道输入器件及NAFE33352可配置输入输出器件,希望为融合任务提供测量和诊断条件。不同型号的通道、接口及校准能力需要分别核对,具体机器人可靠性和维护效果仍应由实际项目记录支持。
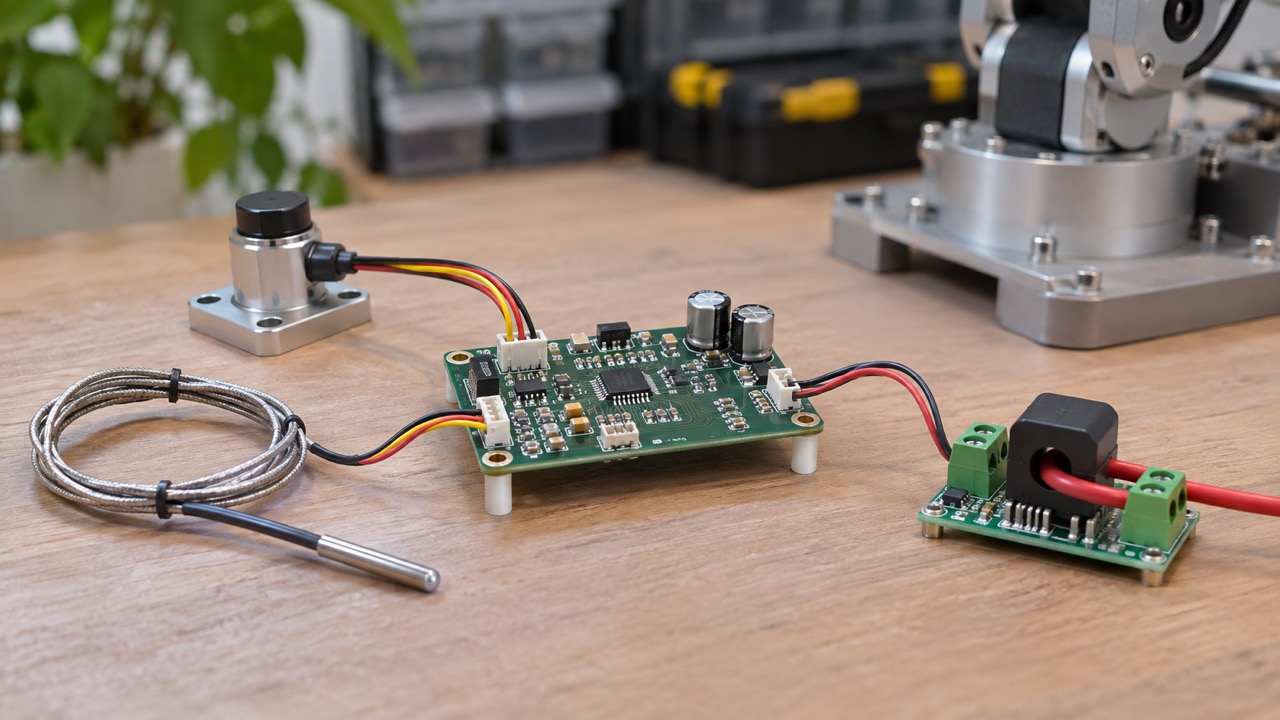
融合任务需要先建立信号地图
机器人项目可以从每种信号要回答的问题开始。温度、电流或振动分别来自哪个部件,与什么任务状态相关,应在系统说明中对应。这样能够让融合算法使用的数据具有清楚背景,而不是只把多路数值放在同一张表中。
传感器清单适合同时记录安装位置、量程、单位和连接通道。更换器件或调整线缆后,相关配置也应更新。现场数据能够回到具体部件,维护人员才容易检查异常来自测量连接、配置还是实际运行条件。
不同信号之间的时间关系也需要明确。采样、传输和记录分别发生在什么时候,应与控制命令和设备状态关联。保留这些信息,有助于解释变化的先后顺序,并让后续分析围绕同一段运行过程展开。
模拟前端应进入完整测量链检查
评估模拟前端时,可以逐段整理传感器、接线、输入配置和转换结果的关系。各环节采用什么条件,配置由谁维护,应有清楚记录。器件提供可配置能力,项目仍需确认当前通道是否与实际信号相对应。
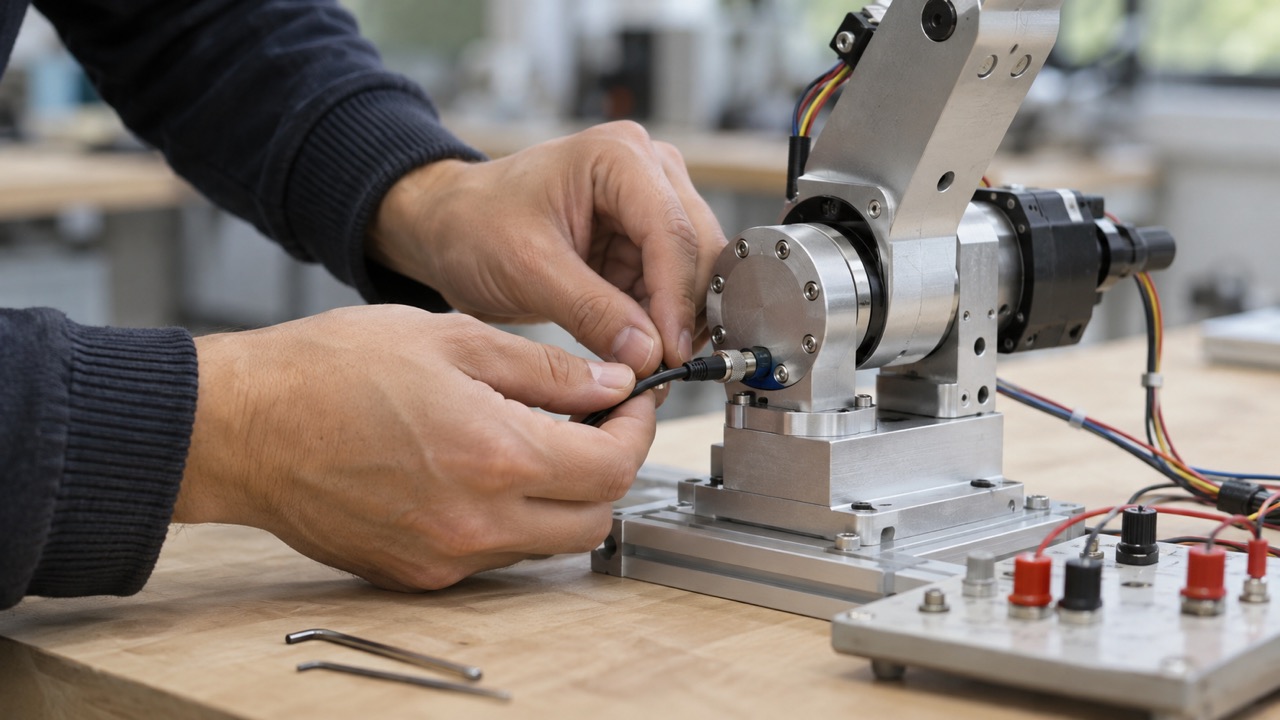
校准资料同样应能追踪到具体通道与版本。使用了什么参考条件,哪些参数发生调整,后续如何复查,适合与测量记录一起保存。设备读数变化时,团队就能先核对配置与基准,再决定检查其他环节。
诊断状态需要被应用正确理解。断线、超出范围和过程本身异常,可能对应不同处理路径。将原始值、通道状态与报警条件共同记录,能够帮助维护人员采取更具体的行动,而不是只收到一个笼统提示。
从趋势观察到维护判断需要证据
多信号分析可以先在稳定任务下建立基准。记录负载、运动方式与环境,再观察后续变化,有助于比较不同条件。某种趋势出现以后,仍需要与现场检查关联,逐步确认原因,避免直接把相关变化解释为故障结论。
算法评估也应注明输入和适用范围。使用哪些传感器、覆盖哪些运行状态,以及尚未检查什么条件,能够帮助团队正确复用结果。更多信号提供分析材料,最终判断仍需要方法与对应证据共同支持。
维护流程可以将数据复核和现场动作联系起来。谁查看趋势,何时安排检查,检查后怎样更新记录,应有明确责任。这样能够让融合分析进入实际工作,而不是只停留在演示曲线或单次报警中。
平台扩大到多台设备以后,应保存设备与通道的对应关系。硬件版本、安装和配置差异,是比较结果的必要背景。即使使用相同器件,也需要确认各台设备的测量条件是否一致,再讨论跨设备趋势。
项目交接适合保留基础测量和诊断检查方法。更换传感器、重新烧录或维修后,按相同步骤确认状态,可以帮助团队恢复共同起点。将这组方法随版本维护,能够让测量知识跨阶段延续。
在PG看来,NAFE参与机器人传感融合的关键,是把信号位置、通道配置、时间与诊断信息连接起来。可靠分析需要可信的测量链,也需要能够复查和进入维护流程的运行记录。